项目背景
钣金件螺母凸焊是汽车生产过程中的重要工序,钣金件的规格种类繁多,且具有高反光、产量大等特点,传统人工上料效率低且易磕碰,固定工装也难以适配多规格生产。
客户痛点
- 人工上下料效率低、强度大,质量难以保证
- 钣金件规格种类繁多,人工换产慢,生产柔性差
- 凸焊现场工作环境恶劣,油污、烟尘等对员工身体有危害
工作流程
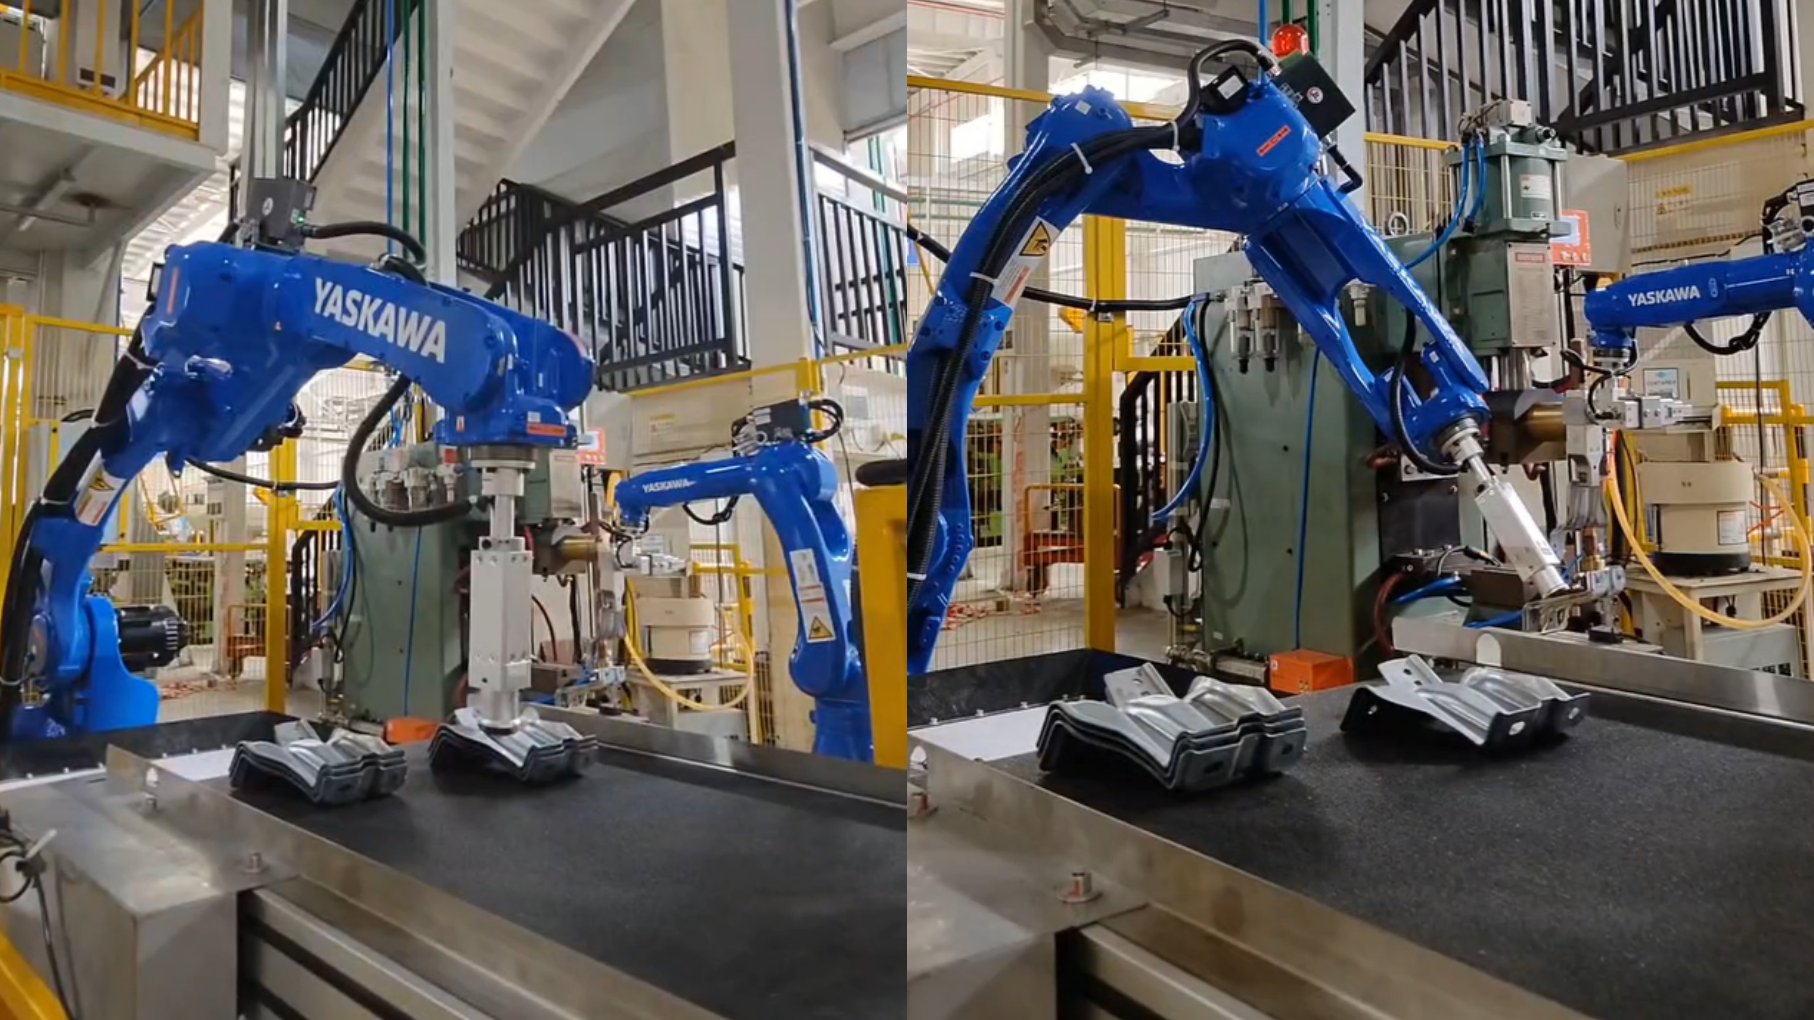
采用跨维智能3D结构光相机对传送带上有序堆叠的钣金件进行极速扫描,输出完整、高质量的3D点云,同时依托跨维智能具身智能算法进行目标分割与6D位姿估计,输出最优抓取目标,最终引导工业机器人精准抓取钣金件并放置到固定工装上,加工完成后自动下料、放入成品筐。
应用优势
- 高反光件成像完整:高精度3D相机对表面高反光的钣金件生成高质量点云,多油污情况下成像稳定
- 毫米级重复定位:视觉重复定位精度可达±1mm,满足钣金件凸焊生产高精度要求
- 兼容多品种快速换产:从精度校准、多型号兼容、防碰撞优化等方向发力,保障钣金件高效、稳定上料,程序一键换款,适配多种类生产
应用效果
依托跨维智能空间与具身智能套件,可单工位实现小件无序抓取、大件有序堆叠抓取等功能,多品类钣金件混线生产的难题也被有效解决,产线运行的稳定性和生产柔性显著提升,生产良率与生产节拍实现了双重突破。