Aligned DexWorld:全球首个贯通人类到仿真到真机的时空动作对齐大规模数据集发布
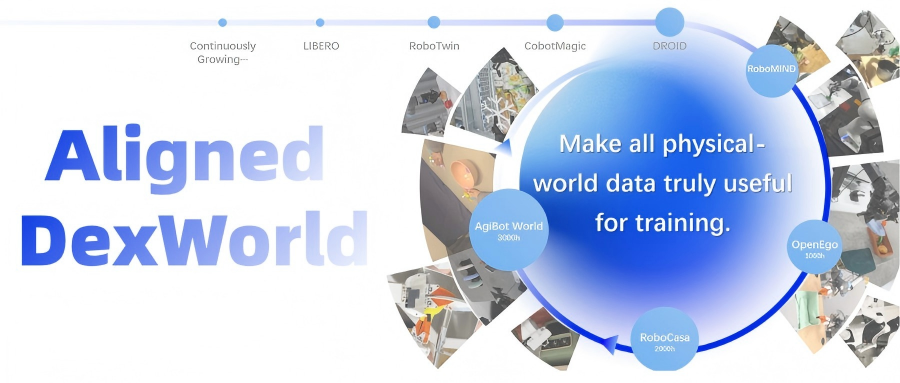
WAIC 2026 展会期间,7月17日,跨维智能正式发布并开源 Aligned DexWorld——全球首个贯通人类到仿真到真机,实现时间、空间、动作三维对齐的大规模数据集,为具身智能模型突破规模化瓶颈提供标准化、可复用、可组合的核心数据基础设施。
Aligned DexWorld 整合 Droid、AgiBotWorld-Beta、RoboMIND、RH20T、LIBERO、RoboTwin、VITRA 等主流公开数据集,统一完成标准化后处理,数据集覆盖人类示教、真机遥操作、仿真合成、第一视角等多元数据类型。1
本次重磅开源成果,确立了“数据对齐优先于数据增量”的行业全新研发范式。Aligned DexWorld 面向学术机构与产业开发者免费开放,大幅降低通用机器人、物理 AI 模型的训练门槛,加速全行业技术落地进程。
01 更多数据不一定意味着更多有效数据
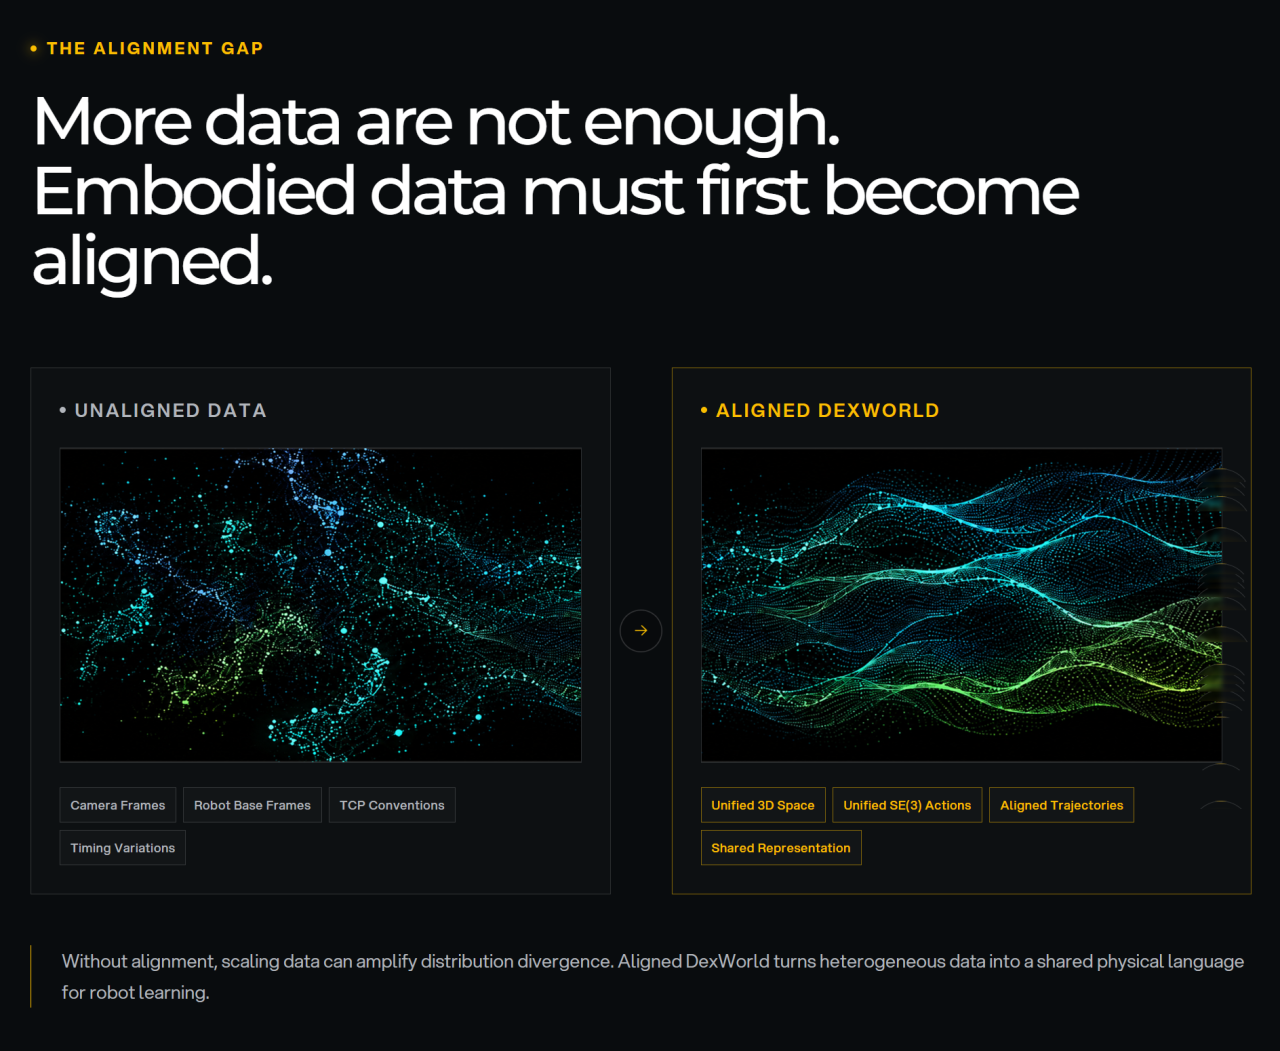
大语言模型、视觉基础模型的能力跃迁,核心依托统一表征下的海量同质数据规模化训练。但这套成熟的缩放定律,始终无法直接复刻到具身智能领域,核心卡点不在于数据总量不足,而在于异构数据无法有效协同学习。
不同于文本、图像拥有天然统一的 Token 表征体系,机器人实操数据存在与生俱来的碎片化、异构化问题:不同采集设备的相机内外参、安装视角各不相同,不同机器人本体的坐标系、参考基准、末端执行器定义差异显著,不同操作人员、硬件设备的操作速度、控制频率、运动轨迹也参差不齐。
即便堆砌海量机器人与人类实操样本,未经对齐的异构数据混合训练,不仅无法提升模型泛化能力,反而会引发严重的负迁移问题,最终陷入数据越堆,模型原地踏步甚至无法收敛的结果。
这就导致一个行业普遍困境:更多数据不一定意味着更多有效数据。
在跨维智能6月率先发布 Dexterity-BEV 前后,国内外顶尖团队发布类似工作,如阿里Qwen-RobotManip、佐治亚理工 EgoWAM 等。业内多项重量级工作与研究均达成具身智能新共识:数据对齐是机器人规模化训练的前置核心条件。想要实现具身模型的能力缩放,必先解决多源异构数据的统一表征问题。基于这一行业核心痛点,跨维智能 Aligned DexWorld 应运而生。
02 Aligned DexWorld,让人类数据与机器人数据“说同一种物理语言”
今年6月,跨维提出 Dexterity-BEV 统一表征技术,是一次把BEV方法论系统性推进到具身智能数据基建层的尝试;同月,跨维凭借硬核技术实力获得 WorldArena 世界模型榜单 Track 2 赛道全球第一;时隔仅两个月,跨维再度落地重磅数据成果,于WAIC 2026 正式开源百万级时空动作对齐数据集 Aligned DexWorld,以持续、高效的底层技术迭代,为通用具身模型的规模化构建坚实数据根基。
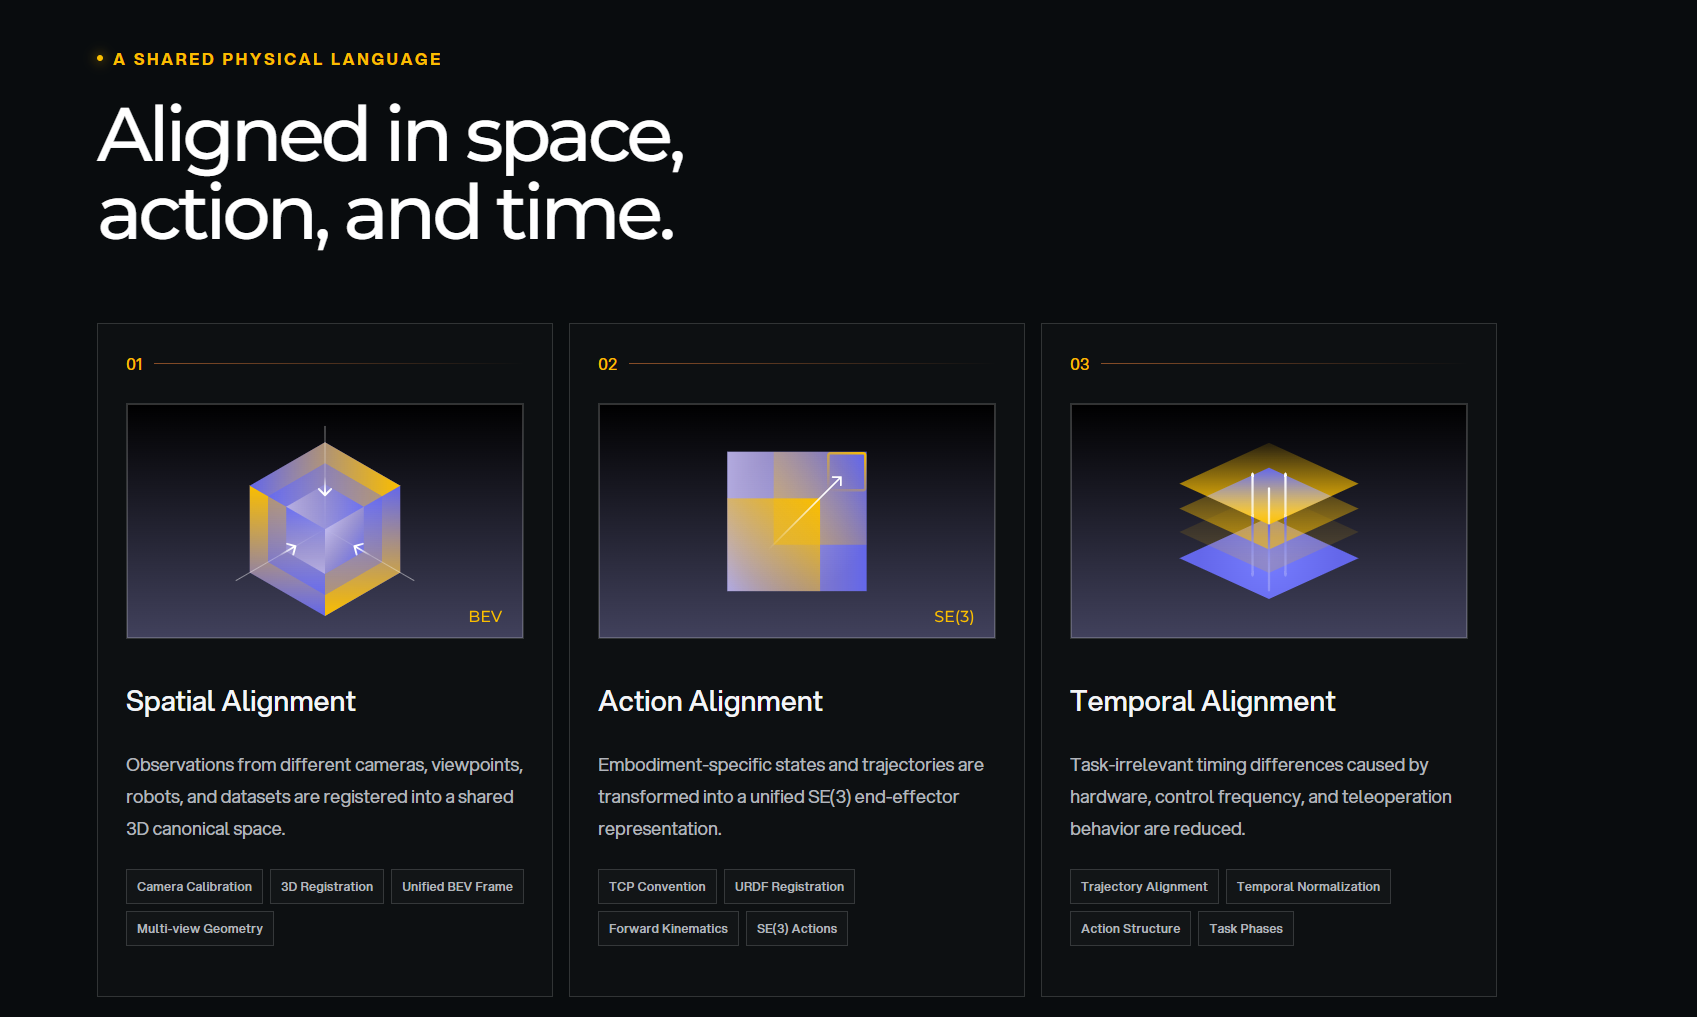
Aligned DexWorld 是专为具身模型大规模预训练打造的高质量异构数据集,总计包含超200万条人类与机器人数据样本,包括了来自于不同本体的真机数据(人形机器人与机械臂)、仿真数据、第一人称人手演示数据,区别于传统仅做格式规整的数据集,Aligned DexWorld 核心价值在于深度物理级对齐,从空间、动作、时间三个核心维度,实现所有异构数据的统一物理对齐,让模型观测的三维世界、执行的机器人动作完全对应互通:
· 空间对齐:统一多相机、多视角、多设备的三维坐标系,将所有观测数据映射至标准全局三维框架,消除视角、设备差异带来的观测偏差,让模型专注学习真实场景物理特征。
· 动作对齐:摒弃绑定特定硬件的表征方式,统一机器人末端执行器动作标准,将不同本体的操作轨迹、位姿转化为通用物理表征,实现跨机器人、跨设备的数据可迁移、可联合训练。
· 时间对齐:规整不同硬件频率、人工操作习惯带来的时序差异,保留动作顺序、任务逻辑、运动轨迹等核心有效信息,过滤无效时序噪声,统一同类任务的时序表达逻辑。
针对200万条大规模异构数据的对齐需求,数据集搭建了人工校准、几何求解、模型辅助、人工核验的闭环标准化流程。通过可视化校准工具配合算法优化,精准修正数据偏差,规避全自动处理的误差问题,让每一条数据的对齐逻辑均可追溯、可核验、可复现,保障大规模数据的整体精度与稳定性。
海量数据若依靠人工分段标注成本极高,因此跨维配套搭建了全自动标注流程,分为行为分段、分段语义标注两步。先基于机器人运动速度、夹爪开合状态生成候选片段,再交由 VLM 合并候选片段、划分标准子任务并自动生成文本标注,实现全流程自动化。
这套自动化标注方案大幅削减人力成本,高效产出标准化、统一对齐的海量子任务数据;高质量模块化数据能够显著提升具身模型泛化能力,降低新任务训练所需的数据量,为整个机器人行业搭建低成本、可复用的数据生产底座,加速通用物理 AI 规模化落地。
Aligned DexWorld 在底层数据基建层面已实现多项行业突破:
>>构建标准化数据底座
首次实现大规模人类数据与机器人真机数据的物理级统一对齐,抹平不同设备、视角、采集体系带来的数据异构差异,让原本互相独立、无法互通的多源数据协同参与模型预训练,最大化数据利用率。
>>降低模型规模化训练门槛,开箱即用
通过完备的空间、动作、时间统一对齐规范,规避开发者传统研发中大量的坐标适配、异构数据清洗、跨本体对齐等冗余工作,能够专注习得物理交互规律与任务语义逻辑,有效降低模型预训练与微调的算力、时间成本。
>>确立行业对齐范式,支撑通用具身模型缩放
补齐行业空间、动作、时间三维对齐的数据基础设施短板,为后续多源数据融合、跨本体模型迁移、通用具身基座模型训练提供可落地、可复用的标准范式,推动具身智能正式迈入有效规模化的新阶段。
Aligned DexWorld 数据集现已正式开源,欢迎全球学术与产业开发者下载使用!
🔗网站链接:https://dexforce.com/aligned-DexWorld/
在行业扎堆聚焦上层世界模型迭代的当下,跨维坚持同时深耕底层数据基建,持续补齐行业基础短板,稳步推动具身智能迈入有效规模化全新阶段。未来,跨维智能将持续迭代 Aligned DexWorld 数据集规模与能力,完善具身数据生态,以高质量数据底座,赋能通用人形机器人与具身智能技术的规模化落地。
[1] Aligned DexWorld provides standardized representations, alignment annotations, and processing tools built upon multiple source datasets. Each source dataset remains subject to its original license and terms of use. Certain source data are not redistributed and must be obtained directly from the original providers.