跨维团队三篇论文入选ICLR 2026,彰显跨物体、跨场景、跨平台多维度泛化突破
ICLR 2026, (International Conference on Learning Representations) 国际学习表征会议,是机器学习与深度学习领域的顶级会议,关注有关深度学习各个方面的前沿研究,在人工智能、统计和数据科学领域以及机器视觉、语音识别、文本理解等重要应用领域中发布了众多极其有影响力的论文。会议具有广泛且深远的国际影响力,居谷歌学术人工智能会议影响力排行榜前列,与 NeurIPS、ICML 并称为机器学习领域三大顶会。
ICLR 2026 将于2026年4月23日至4月27日在巴西里约热内卢举办,近日,ICLR 2026 公布了论文录用结果,跨维智能团队共 3 篇论文被收录。
01 SIM2REAL VLA: ZERO-SHOT GENERALIZATION OF SYNTHESIZED SKILLS TO REALISTIC MANIPULATION
作者:赵润一、徐圣、金瑞兴、邓岳慈、台运鑫、贾奎、刘桂良
所属单位:香港中文大学(深圳)、跨维智能
核心贡献:实现仿真到现实的零样本泛化,无需真实世界数据训练。
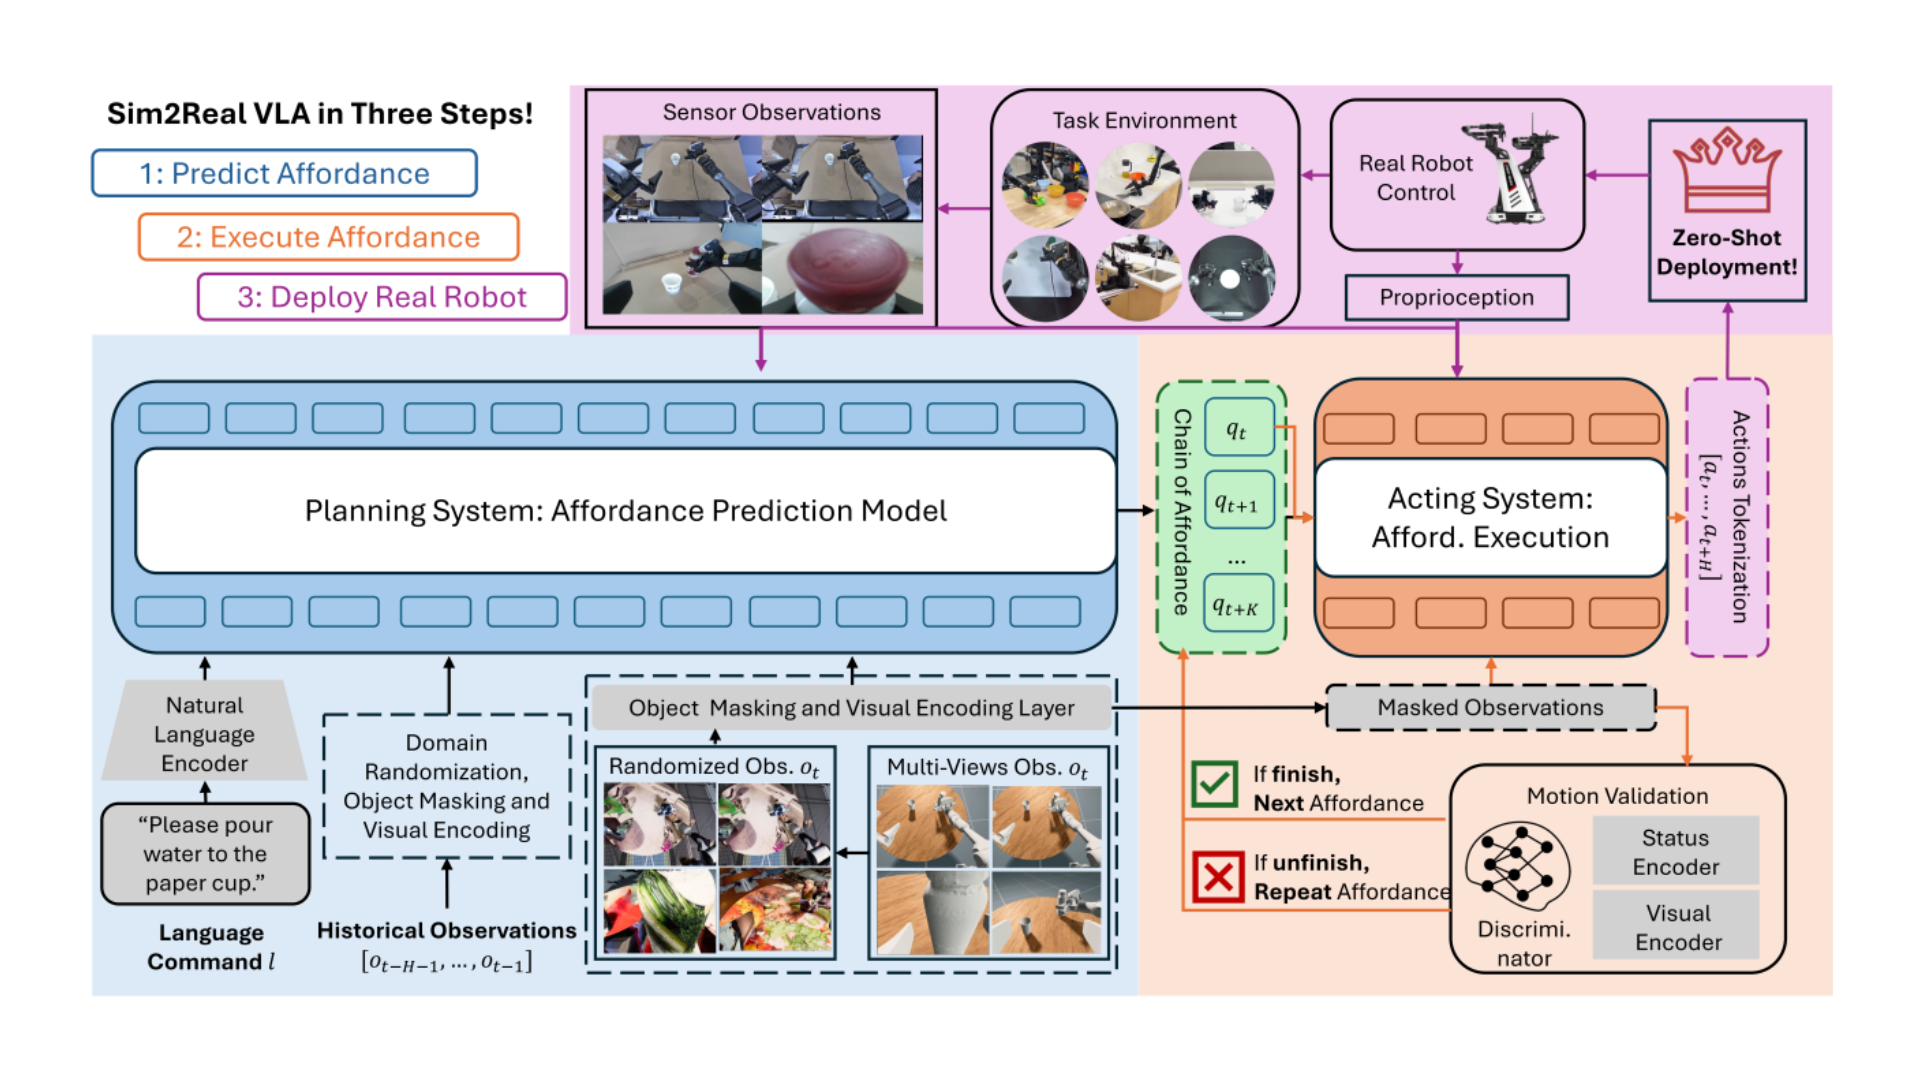
方法创新:双系统架构(规划器+执行器)结合自动数据生成,减少手动微调需求
意义:为机器人操作提供可扩展且高效的Sim2Real迁移方案
摘要:视觉-语言-动作(VLA)模型代表了实现机器人操作中具身智能的关键里程碑。为了支持其训练,最近的研究开发了用于数据合成的高性能仿真引擎。然而,它们的有效性仍然受到仿真到现实(Sim2Real)差距的显著限制,因为在合成数据上训练的策略往往无法可靠地泛化到现实世界。为了解决这一挑战,我们提出了 Sim2Real-VLA,这是一个仅在合成数据上训练的通用机器人控制模型,但能够无缝转移到现实世界操作任务。Sim2Real-VLA 采用双系统架构:一个高级规划器推断 affordance 链,一个低级执行器通过标记化动作空间实时执行和验证这些计划。该设计过滤掉与操作无关的特征,优先处理运动关键动态,从而增强 Sim2Real 域转移。此外,Sim2Real-VLA 的一个显著优势在于其与操作技能的自动数据生成的紧密集成,消除了手动微调的需要,实现了可扩展的无手训练。在双手、灵巧和长视野任务上的实证评估表明,Sim2Real-VLA 在各种现实世界环境和域转移下一致优于以前的VLA基线。
论文链接:https://openreview.net/pdf?id=H4SyKHjd4c
02 HWC-LOCO: A HIERARCHICAL WHOLE-BODY CONTROL APPROACH TO ROBUST HUMANOID LOCOMOTION
作者:林思序、乔冠仁、台运鑫、李昂、贾奎、刘桂良
所属单位:香港中文大学(深圳)、跨维智能
核心贡献:解决人形机器人运动中的安全-效率权衡问题。
方法创新:分层策略(高层规划+底层控制)结合鲁棒优化,实现动态恢复能力
意义:推动仿人机器人在非结构化环境中的实际部署
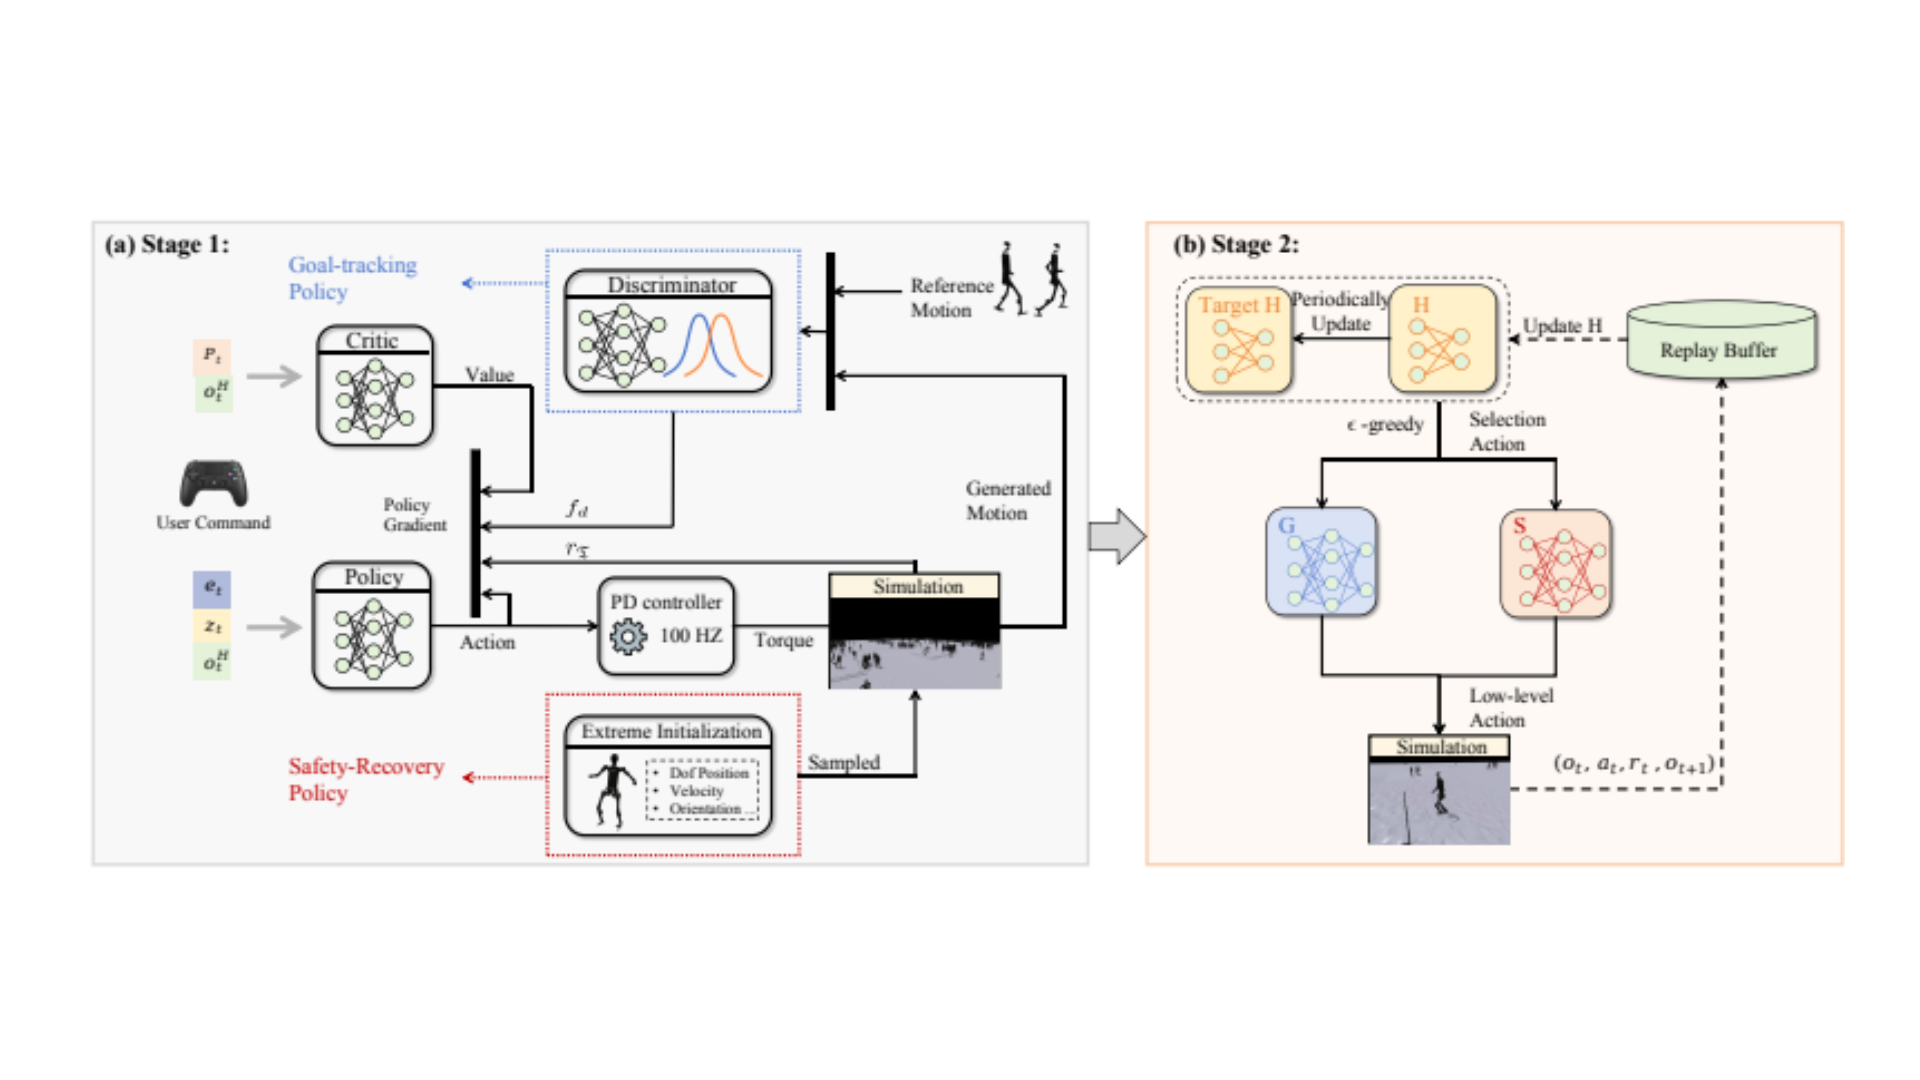
摘要:人形机器人能够替代人类在各种工作场所中扮演角色,已成为具身智能的重要组成部分。然而,作为具有复杂物理结构的机器人,学习一个能在多样环境中稳健运行的控制模型仍然具有固有挑战性,尤其是在训练与部署环境存在差异时。本研究提出HWC-Loco,一种针对人形机器人运动任务的鲁棒全身控制算法。通过将策略学习重新表述为鲁棒优化问题,HWC-Loco 显式学习从安全关键场景中恢复。在优先保证安全性的同时,过度保守的行为可能损害机器人完成给定任务的能力。为解决这一挑战,HWC-Loco 利用分层策略实现鲁棒控制。该策略能动态平衡目标跟踪与安全恢复之间的权衡,并以人类行为规范和动态约束为指导。为评估 HWC-Loco 的性能,我们与最先进的人形控制模型进行了广泛比较,结果表明 HWC-Loco 在仿真和现实世界环境中,across diverse terrains, robot structures, and locomotion tasks 均表现出卓越性能。
论文链接:https://arxiv.org/abs/2503.00923
03 VLBIMAN: VISION-LANGUAGE ANCHORED ONE-SHOT DEMONSTRATION ENABLES GENERALIZABLE BIMANUAL ROBOTIC MANIPULATION
作者:周华毅、贾奎
所属单位:香港中文大学(深圳)、跨维智能
核心贡献:单次示教即可泛化到新物体、场景和机器人平台
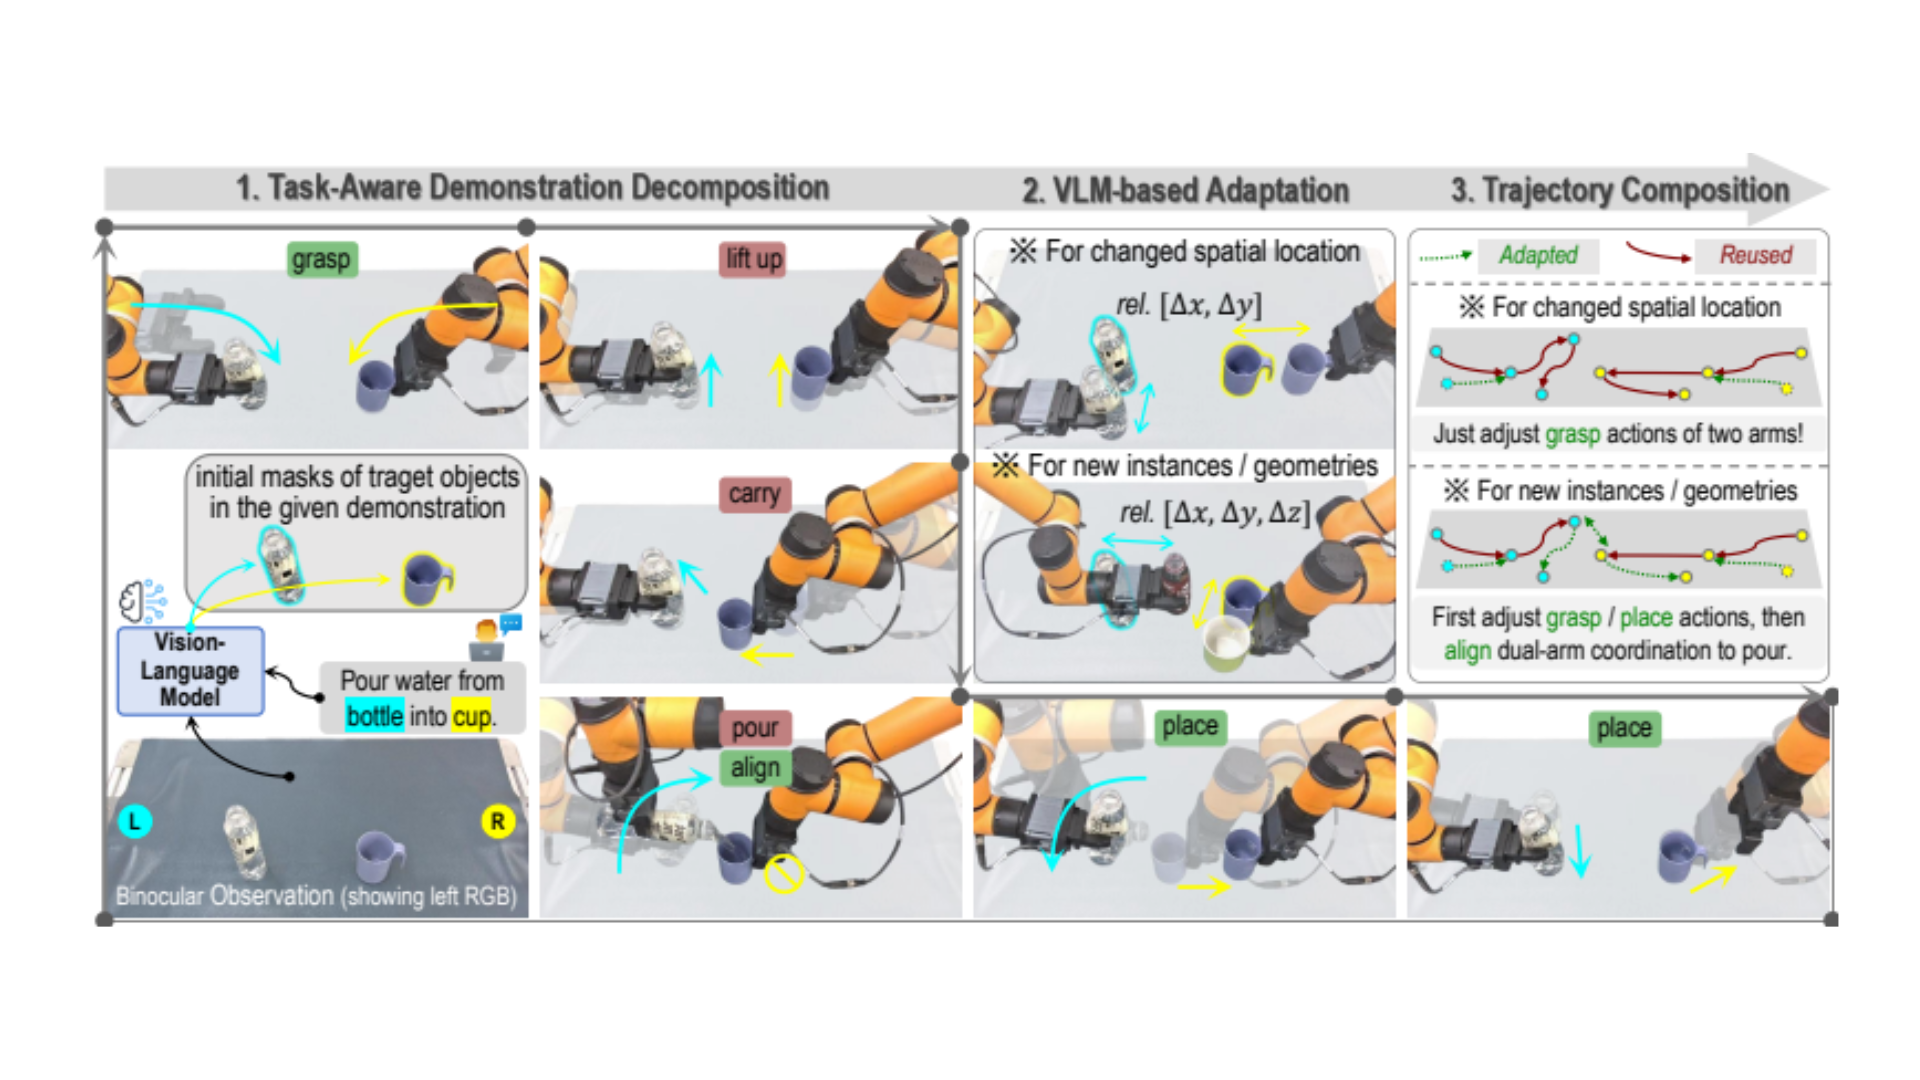
方法创新:三阶段管道(分解-适应-组合),结合VLM感知和运动优化
意义:为 unstructured 环境中的双手操作提供实用且高效的解决方案
摘要:实现泛化的双手操作需要能够从最小化的人类输入中高效学习,同时适应现实世界的不确定性和多样化的机器人形态。现有方法面临一个困境:模仿策略学习需要大量演示以覆盖任务变体,而模块化方法在动态场景中往往缺乏灵活性。我们引入了VLBiMan,一个通过单次人类示例进行任务感知分解来获取可重用技能的框架,它将不变的运动基元保留为锚点,同时通过视觉-语言 grounding 动态调整可适应组件。这种适应机制解决了由背景变化、物体重新定位或视觉杂乱引起的场景模糊性,且无需策略重新训练,利用了语义解析和几何可行性约束。此外,该系统继承了类人的混合控制能力,实现了双臂混合同步和异步使用。大量实验在工具使用和多物体任务上验证了VLBiMan,表明:(1)与模仿基线相比,演示需求大幅减少;(2)通过原子技能拼接实现长视野任务的组合泛化;(3)对语义相似的新物体和外部干扰具有鲁棒性;(4)强大的跨形态迁移能力,表明从人类演示中学到的技能可以在不同机器人平台上实例化而无需重新训练。通过将人类先验与视觉语言锚定适应相连接,我们的工作朝着在非结构化环境中实现实用且通用的双臂操作迈出了一步。
论文链接:https://hnuzhy.github.io/projects/VLBiMan/
跨维团队在ICLR 2026上展示的三项研究成果,不仅是学术层面的突破,更是其技术战略路径的集中体现。Sim2Real-VLA 攻克了仿真到现实的迁移瓶颈,为机器人技能的大规模训练与验证提供了可扩展的底层支持;HWC-Loco 确保了复杂本体在动态环境中的运动安全性与鲁棒性,为机器人在非结构化场景中的稳定执行筑牢基座;而 VLBiMan 则通过单次示教实现双手操作的快速泛化,显著降低了机器人适应新任务的门槛,提升了系统易用性与普及性。
这三项工作从仿真训练底座(Sim2Real-VLA)、本体控制基座(HWC-Loco) 到技能泛化引擎(VLBiMan),共同构建了跨维在机器人智能技术栈上的全链条布局,形成了从数据生成、运动控制到任务执行的闭环能力。
未来,跨维团队将持续深耕具身智能领域,以技术创新为引擎,加速推进机器人技术在智能制造、商业服务等复杂场景中的规模化应用,为通用机器人时代的到来注入坚实动力。