路透社专题报道跨维智能,聚焦物理AI硬实力
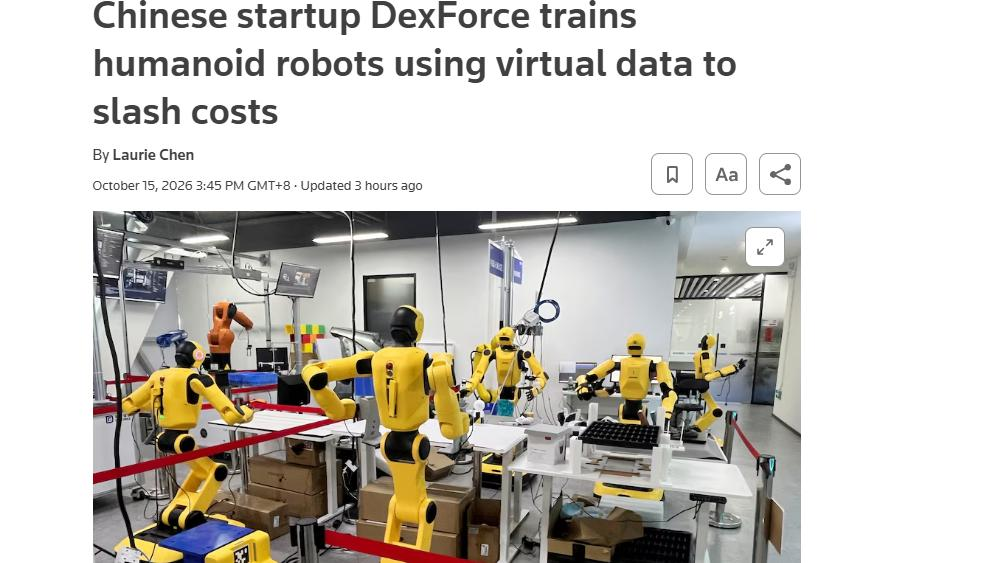
10月15日,国际通讯社路透社发布报道《Chinese startup DexForce trains humanoid robots using virtual data to slash costs》,聚焦物理AI、世界模型领域代表企业的跨维智能以仿真与合成数据训练机器人的技术路径。跨维智能创始人兼CEO贾奎接受采访。
报道介绍跨维如何利用自研具身智能引擎DexVerse®模拟物理环境,通过模型预测物体运动与相互作用,并将仿真训练中学到的技能迁移到人形机器人本体,从而提高训练效率,降低数据采集成本。同时,报道呈现了跨维前沿技术在工业制造与商业服务中的落地成果,展现了跨维在物理AI及具身智能领域的综合实力。
贯通数据、模型、本体与场景,跨维迈向物理AI
跨维以实现Physical AI为目标,已打通数据、模型、本体与场景的全链条,形成从核心技术研发到产品部署与产业应用的综合能力,推动机器人在真实环境中完成任务、创造价值。
在数据层,跨维以自研DexVerse®具身智能引擎为基础,构建集物理仿真、传感器模拟与合成数据生成于一体的训练环境,并通过生成式仿真提升场景构建效率。配合EmbodiChain具身智能工具链,跨维将数据生成、扩增、模型训练与验证连接起来,减少人工采集与场景配置投入,提高数据生产和模型训练效率,降低机器人能力开发成本。
从数据生产到模型学习,关键在于让不同来源的经验能够被统一表达、有效利用。跨维提出Dexterity-BEV,将不同视角下的视觉观测与动作对齐到共同的三维坐标系,并对不同来源的操作轨迹进行时间对齐,减少设备与采集条件差异带来的影响,为跨本体、跨场景的能力迁移提供支持。
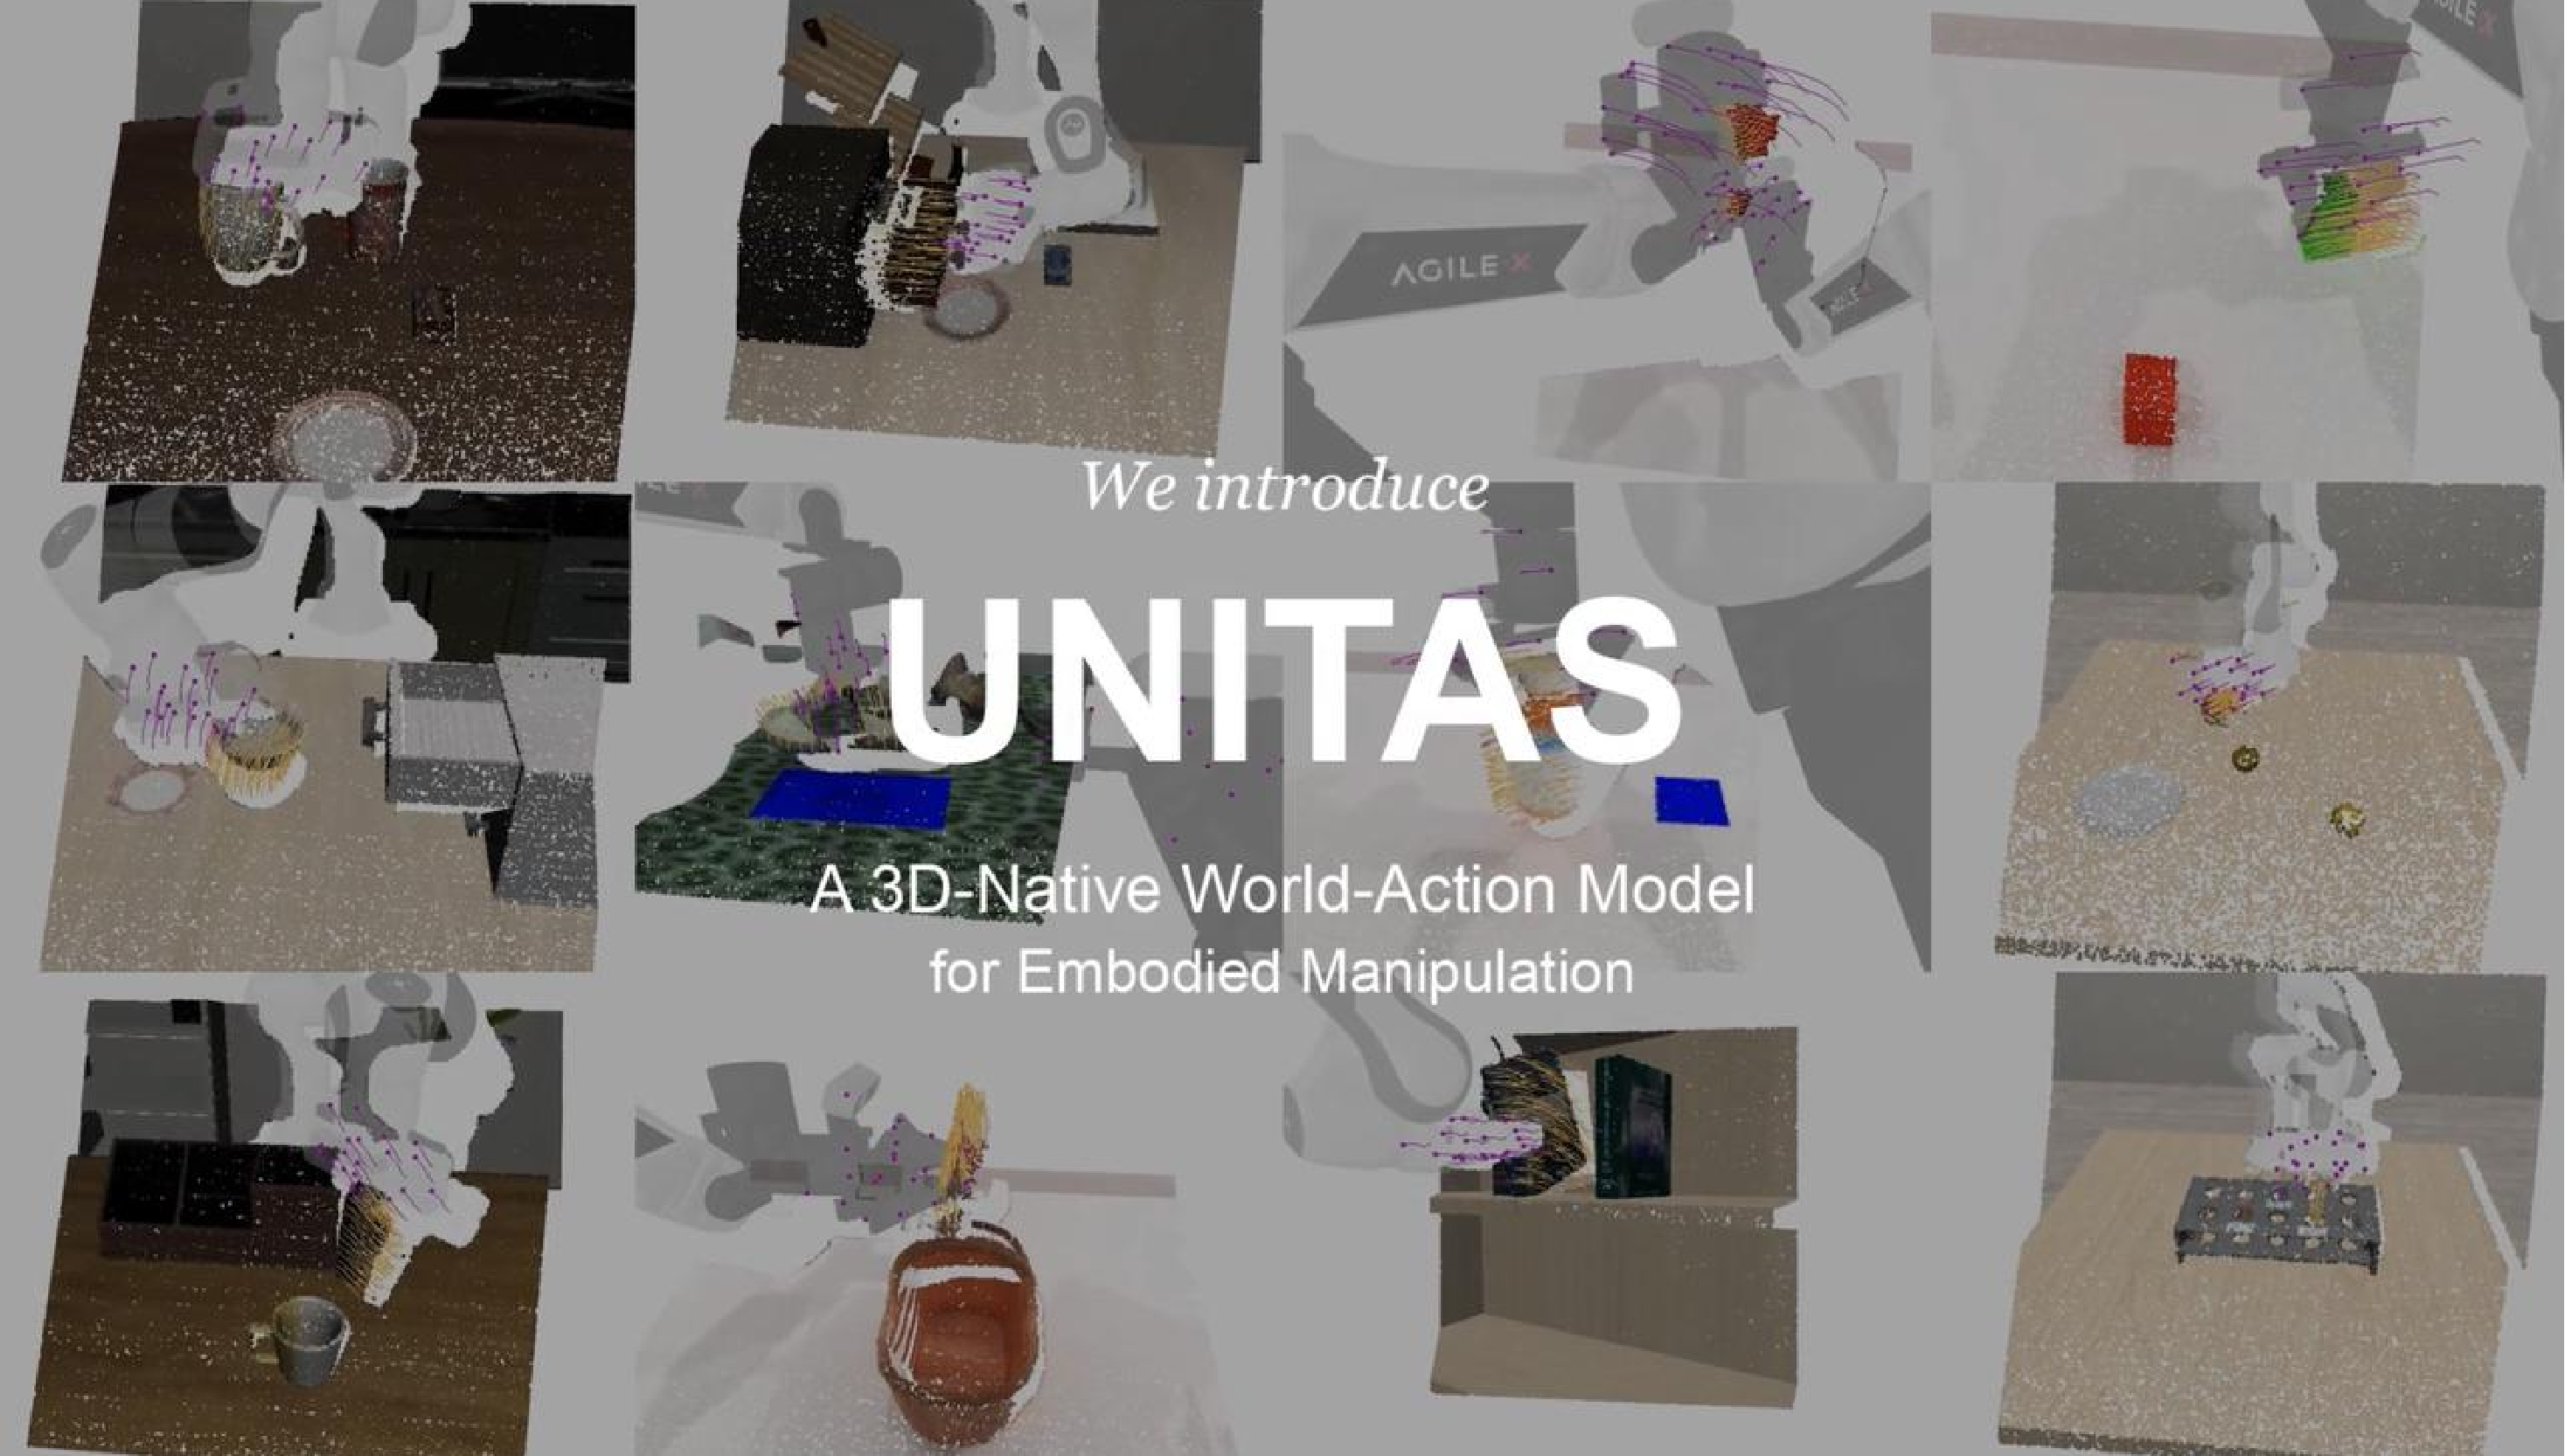
在模型层,跨维近期发布并开源全球首个机器人任务原生3D世界模型UNITAS,将观察、动作与场景变化统一到三维物理空间中,联合学习“机器人如何行动”与“行动如何改变环境”,支持仿真、真机与人手操作数据的混合训练。UNITAS已领跑全球多项评测,仅以1.7B参数,在RoboTwin 2.0双臂操作基准上超越6B的Fast-WAM、8B的Motus等模型,在LIBERO上取得99.8%的平均成功率,并在真实机器人任务中达到85%的平均成功率,展现UNITAS从仿真学习到真机执行的能力。
数据与模型的协同成果,通过机器人产品转化为实际作业能力,并在场景应用中创造价值。跨维第二代通用人形机器人DexForce W1 Pro集成自研视觉感知、运动控制与操作执行能力,搭载双目纯视觉传感器、仿人机械臂及移动底盘,并支持按需配置灵巧手或二指夹爪。通过软硬件协同研发,跨维将算法验证、任务适配与整机优化贯通,支持机器人面向不同场景部署。
目前,跨维已在50多个细分行业沉淀超1500个具身智能模型。在工业领域,跨维服务蓝思科技、欣旺达、美的等企业,围绕生产需求推进具身智能应用,并与产业伙伴深化研发、制造与交付协同。
在商业领域,跨维赋能的机器人商业服务小站已在国内落地超过30个,面向商场、文旅景区和主题乐园,提供咖啡、冰淇淋等制作与零售服务。同时,跨维正携手合作伙伴推进贵阳“百站计划”,拟在云岩区部署100台DexForce W1 Pro人形机器人,拓展现制零售、迎宾导览、科普互动等应用,推动机器人商业服务规模化落地。
以“迈向通用物理世界智能”为愿景,跨维将持续推进核心技术创新,携手产业伙伴推动Physical AI规模化应用,让机器人走进更多生产与生活场景,将智能转化为实际生产力,为产业发展与社会进步创造长期价值。